Mathematik lernen · Oberstufe und Studium
Matrizen
Matrizen ordnen Zahlen in Zeilen und Spalten und machen Gleichungssysteme, Drehungen und Netzwerke berechenbar. Du lernst die Rechenregeln und erfährst, wie chinesische Rechner, Leibniz, Gauß und Cayley sie entwickelten.
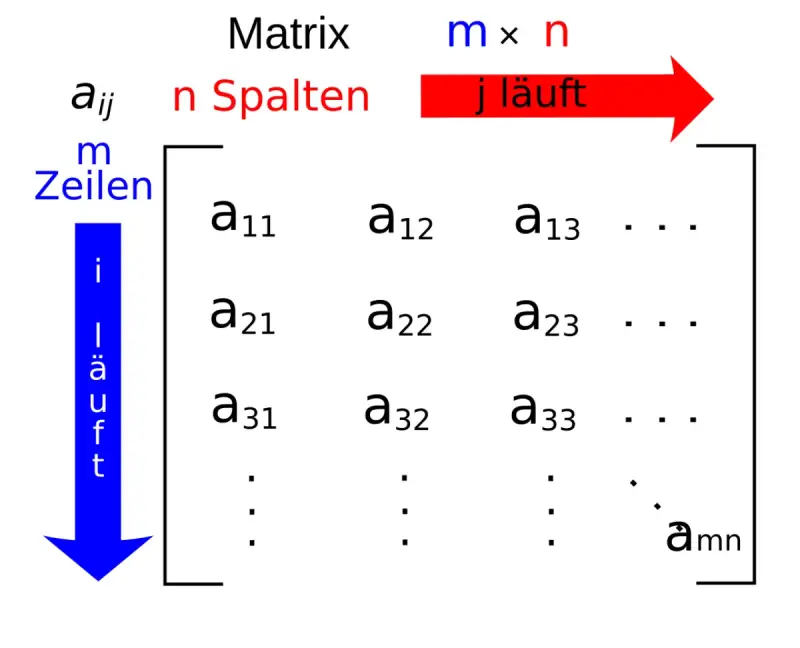
Eine Matrix ist eine rechteckige Tabelle von Zahlen, die in Zeilen und Spalten angeordnet sind und als ein einziges Objekt behandelt werden. Das klingt nach einer bloßen Schreibweise, ist aber weit mehr: Mit Matrizen kannst du rechnen, und diese Rechnungen stecken hinter Bildschirmgrafik, Suchmaschinen, Wetterprognosen und Wirtschaftsplanung. Der Plural lautet Matrizen.
Auf dieser Seite lernst du Schritt für Schritt, wie man Matrizen addiert, multipliziert, invertiert und wie man damit Gleichungssysteme löst. Du solltest Vektoren kennen, denn eine Matrix lässt sich als Stapel von Vektoren auffassen. Am Ende erfährst du, wie die Idee aus dem alten China bis zu Google kam.
Was ist eine Matrix?
Die Zahlen in einer Matrix heißen Einträge. Ihre Lage gibst du mit zwei Nummern an: zuerst die Zeile, dann die Spalte. So ist der Eintrag in Zeile 2 und Spalte 3. Eine Matrix mit Zeilen und Spalten hat das Format („m mal n“). Gleiche Zeilen- und Spaltenzahl heißt quadratisch. Eine Matrix mit nur einer Spalte ist ein Spaltenvektor, mit nur einer Zeile ein Zeilenvektor. Vertauschst du bei einer Matrix Zeilen und Spalten, erhältst du die transponierte Matrix .
Addition und Skalarmultiplikation
Das Rechnen beginnt einfach. Zwei Matrizen mit gleichem Format addierst du, indem du die Einträge an derselben Stelle addierst. Multiplizierst du eine Matrix mit einer Zahl (einem Skalar), multiplizierst du jeden Eintrag.
Es gelten die gewohnten Regeln: , und . Die Nullmatrix , die nur aus Nullen besteht, ändert nichts: .
Matrixmultiplikation Schritt für Schritt
Die Multiplikation ist der wichtigste und überraschendste Teil. Sie läuft nicht Eintrag für Eintrag, sondern nach der Regel Zeile mal Spalte. Um den Eintrag in Zeile und Spalte des Produkts zu bestimmen, multiplizierst du die Zeile der ersten Matrix mit der Spalte der zweiten und addierst die Produkte. Das geht nur, wenn die erste Matrix so viele Spalten hat, wie die zweite Zeilen hat.
Beim Rechnen von Hand hilft das Falk-Schema: Du schreibst die zweite Matrix rechts oben neben die erste. Jeder Eintrag des Produkts steht dann genau dort, wo sich seine Zeile und seine Spalte kreuzen. Ein wichtiger Sonderfall ist das Produkt aus Matrix und Spaltenvektor. Das Ergebnis ist wieder ein Spaltenvektor, die Matrix „verwandelt“ den Vektor.
Dass die Regel sinnvoll ist, zeigt die Bäckerei. Für 100 Brötchen und 20 Brote ist der Plan der Spaltenvektor . Dann liefert den Bedarf: 15 kg Mehl und 400 g Hefe.
Einheitsmatrix und Nullmatrix
Die Zahl 1 verändert beim Multiplizieren nichts. Bei Matrizen übernimmt die Einheitsmatrix diese Rolle: eine quadratische Matrix mit Einsen auf der Diagonalen von links oben nach rechts unten und Nullen sonst. Die Nullmatrix besteht nur aus Nullen und verhält sich bei der Addition wie die Zahl 0.
Die Einheitsmatrix ist auch der Maßstab für die Inverse, die du gleich kennenlernst. Und wie bei Zahlen schreibst du , solange quadratisch ist.
Die Determinante: 2×2 und 3×3
Jeder quadratischen Matrix ordnest du eine Zahl zu, ihre Determinante. Sie schreibst du oder mit senkrechten Strichen. Bei einer -Matrix rechnest du „Hauptdiagonale minus Nebendiagonale“.
Die Determinante hat eine geometrische Bedeutung. Die beiden Spalten der Matrix sind Vektoren, die ein Parallelogramm aufspannen. Sein Flächeninhalt ist der Betrag der Determinante. Das Vorzeichen verrät, ob die Spalten gegen den Uhrzeigersinn oder im Uhrzeigersinn aufeinander folgen. Bei einer -Matrix misst die Determinante entsprechend das Volumen eines Spats.
Die Regel von Sarrus für 3×3
Für eine -Matrix gibt es eine bequeme Merkregel, benannt nach dem französischen Mathematiker Pierre Frédéric Sarrus (1798–1861). Du schreibst die ersten beiden Spalten rechts neben die Matrix und addierst die Produkte der drei fallenden Diagonalen. Dann ziehst du die Produkte der drei steigenden Diagonalen ab.
Die inverse Matrix
Bei Zahlen löst du , indem du mit dem Kehrwert multiplizierst. Bei Matrizen gibt es eine Division nicht, aber ein Gegenstück zum Kehrwert: die inverse Matrix . Sie ist die Matrix, die „rückgängig macht“, es gilt . Für -Matrizen gibt es eine einfache Formel.
Für größere Matrizen bestimmst du die Inverse mit dem Gauß-Verfahren (siehe nächsten Abschnitt): Du schreibst neben die Einheitsmatrix und formst um, bis links steht. Rechts steht dann . Für Produkte gilt , die Reihenfolge kehrt sich um. Wer zuerst Socken und dann Schuhe anzieht, muss sie in umgekehrter Reihenfolge ausziehen.
Lineare Gleichungssysteme und das Gauß-Verfahren
Matrizen machen Gleichungssysteme übersichtlich. Das System und schreibst du als mit , und . Hat eine Inverse, multiplizierst du von links damit und erhältst . Hier ist , also und .
Für größere Systeme ist das Gauß-Verfahren besser. Du schreibst nur die Zahlen als erweiterte Matrix auf (der senkrechte Strich trennt die rechten Seiten) und formst sie mit drei erlaubten Schritten um: Zeilen vertauschen, eine Zeile mit einer Zahl ungleich null multiplizieren, ein Vielfaches einer Zeile zu einer anderen addieren. Ziel ist eine Treppenform, bei der unter der Diagonale nur Nullen stehen. Dann liest du die Lösung von unten nach oben ab.
Das Verfahren zeigt auch die Sonderfälle. Entsteht eine Zeile , hat das System keine Lösung. Entsteht eine Nullzeile , gibt es unendlich viele Lösungen. Mehr zu den Grundlagen findest du auf der Seite über lineare Gleichungssysteme.
Anwendungen: Drehungen und PageRank
Drehungen in der Ebene
Jede Drehung um den Ursprung lässt sich als Matrix schreiben. Wendest du die Matrix auf den Ortsvektor eines Punktes an, erhältst du den gedrehten Punkt. Die Einträge sind Sinus und Kosinus des Drehwinkels (siehe Trigonometrie).
Auch andere Abbildungen haben eine Matrix. Die Tabelle zeigt vier Beispiele, jeweils angewendet auf den Punkt .
| Abbildung | Matrix | Bild von |
|---|---|---|
| Spiegelung an der x-Achse | ||
| Streckung mit Faktor 2 | ||
| Scherung | ||
| Drehung um 90° |
In der Computergrafik wird jede Drehung, Verschiebung und Skalierung eines Objekts durch Matrizen beschrieben. Eine Grafikkarte multipliziert in jedem Bild Millionen von Punkten mit solchen Matrizen.
Google PageRank
Auch das Internet ist eine Matrix. Stell dir drei Webseiten A, B und C vor. A verlinkt auf B und C, B auf C und C auf A. Jede Seite verteilt ihre „Stimme“ gleichmäßig auf die Seiten, auf die sie verlinkt. Das ergibt die Matrix , deren Spalten angeben, wohin die Stimmen jeder Seite gehen. Die Wichtigkeit der Seiten ist ein Vektor mit : Eine Seite ist wichtig, wenn wichtige Seiten auf sie verweisen.
Zur Probe: hat die Zeilen und und , ergibt also wieder . Die Seiten A und C sind demnach doppelt so wichtig wie B. Die Gründer von Google, Larry Page und Sergey Brin, nutzten diese Idee 1998 und ergänzten einen Dämpfungsfaktor von 0,85, der zufällige Sprünge zu anderen Seiten berücksichtigt.
Geschichte: von den Rechenbrettern bis zur Matrixmechanik
Das älteste bekannte Matrixverfahren stammt aus China. Im achten Kapitel (Fangcheng, „Rechteckschema“) der Neun Kapitel der mathematischen Kunst, einem Werk aus der Han-Zeit um die Zeitenwende, werden Gleichungssysteme als Zahlenrechtecke auf dem Rechenbrett angeordnet und durch Zeilenumformungen gelöst. Das ist im Kern das Gauß-Verfahren, rund 1.700 Jahre vor Gauß. Mehr dazu in der chinesischen Mathematik.
Die Determinante tauchte um 1683 im Japan von Seki Takakazu und 1693 in einem Brief von Gottfried Wilhelm Leibniz auf. Leibniz erkannte, wann drei Gleichungen mit zwei Unbekannten gemeinsam lösbar sind. Das Wort „Determinante“ benutzte Carl Friedrich Gauß 1801 für einen verwandten Begriff, seine heutige Bedeutung erhielt es 1812 durch Augustin-Louis Cauchy. Gauß wandte 1809 sein Eliminationsverfahren an, um die Bahn des Asteroiden Pallas zu berechnen. Den Namen Gauß-Jordan-Verfahren erhielt die Variante, die der Geodät Wilhelm Jordan 1888 verbreitete.
Die Matrix als eigener Rechenbereich entstand im 19. Jahrhundert in England. James Joseph Sylvester prägte 1850 das Wort matrix, Arthur Cayley entwickelte 1858 die Rechenregeln: Addition, Multiplikation, Inverse. Cayley formulierte auch den Satz, der heute seinen Namen und den von Hamilton trägt: Jede quadratische Matrix erfüllt ihre eigene charakteristische Gleichung. Die Matrizenrechnung war damals eine der ersten Rechenarten, in denen gilt.
Häufige Fragen
Wozu braucht man Matrizen im Alltag?
Sie stecken in Grafikkarten, Navigationssystemen, Suchmaschinen, Bildbearbeitung, Verschlüsselung und in der Wirtschaft, etwa bei der Planung von Produktion und Lagerbestand.
Warum gilt AB ≠ BA?
Eine Matrix beschreibt eine Abbildung wie „drehen“ oder „strecken“, und das Produkt bedeutet, zwei Abbildungen nacheinander auszuführen. Erst ein Bild nur in die Breite zu strecken und dann zu drehen ergibt etwas anderes, als erst zu drehen und dann in die Breite zu strecken.
Quellen und weiterführende Literatur
- Arthur Cayley: A Memoir on the Theory of Matrices, Philosophical Transactions of the Royal Society of London 148 (1858), S. 17–37.
- Hans Wußing: 6000 Jahre Mathematik. Eine kulturgeschichtliche Zeitreise, Band 2, Springer, Berlin 2009.
- MacTutor History of Mathematics: Matrices and determinants (englisch)
- Wikipedia: Matrix (Mathematik)
Weiterlesen
Vektoren
Vektoren beschreiben Verschiebungen, Kräfte und Richtungen. Du lernst Rechenregeln, Skalarprodukt, Kreuzprodukt und Geraden kennen und erfährst, wie… Klasse 8–10Lineare Gleichungssysteme
Zwei Unbekannte, zwei Gleichungen: Du lernst vier Wege zur Lösung, siehst den Schnittpunkt zweier Geraden und erfährst, dass chinesische Rechner…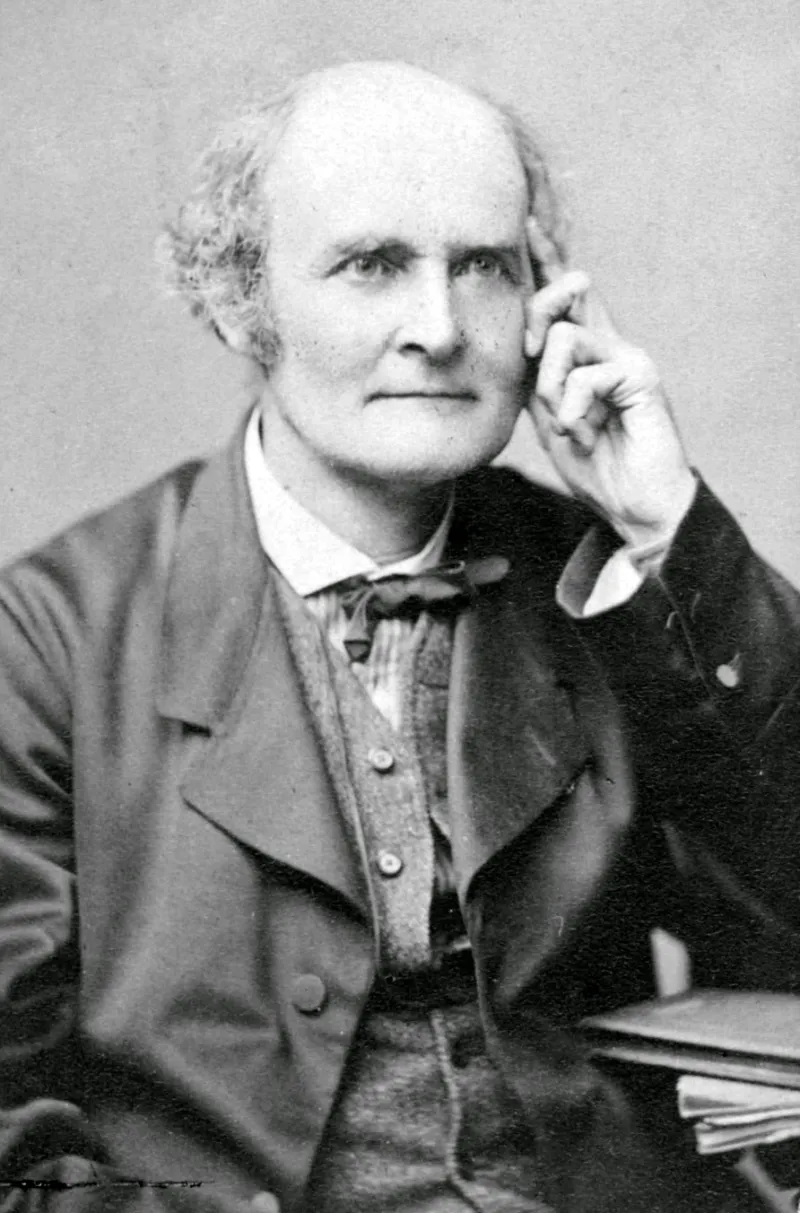 1821–1895
Arthur Cayley
Arthur Cayley verfasste über 900 mathematische Arbeiten, 250 davon neben seiner Arbeit als Anwalt. Er begründete die Matrizenrechnung und…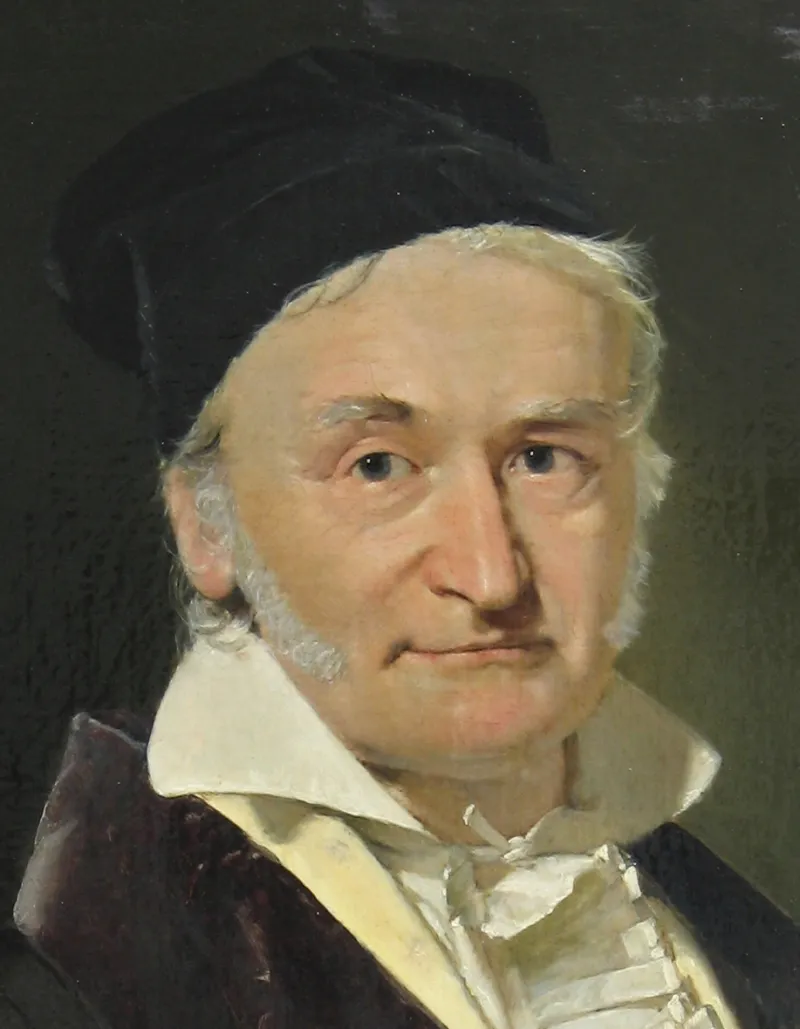 1777–1855
Carl Friedrich Gauß
Carl Friedrich Gauß (1777–1855) bewies mit 18 Jahren, dass sich das regelmäßige Siebzehneck konstruieren lässt, begründete die moderne Zahlentheorie…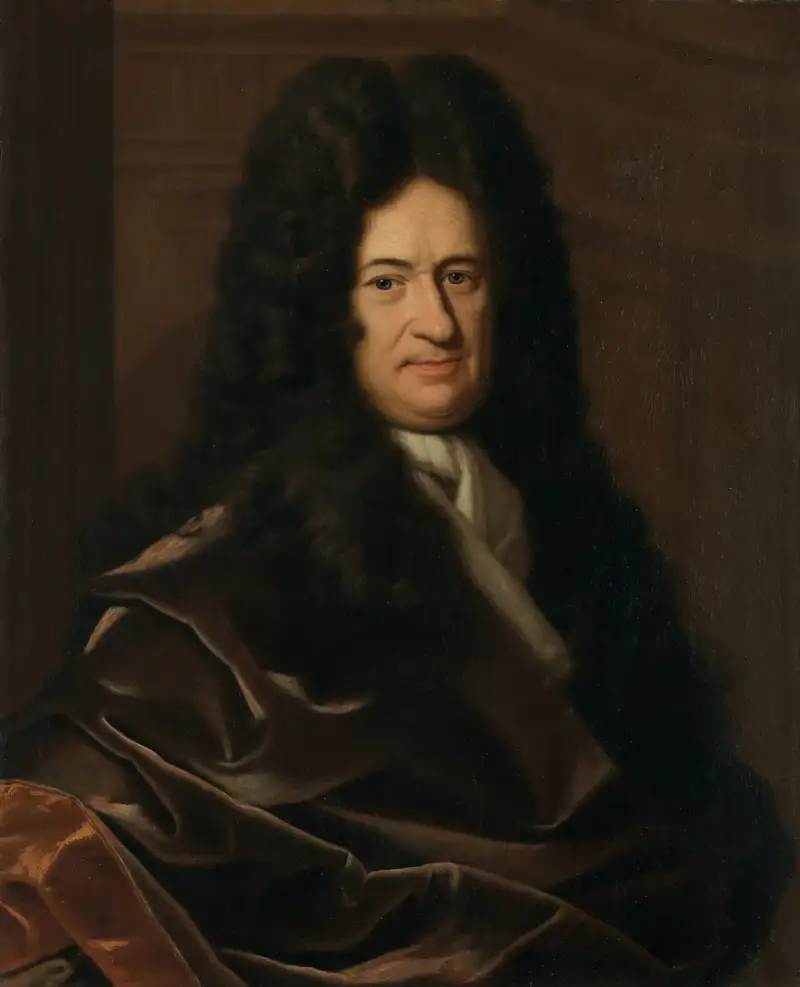 1646–1716
Gottfried Wilhelm Leibniz
Gottfried Wilhelm Leibniz (1646–1716) war Philosoph, Jurist, Diplomat und einer der schöpferischsten Mathematiker der Geschichte. Seine Schreibweise… ca. 1300 v. Chr.–1400 n. Chr.